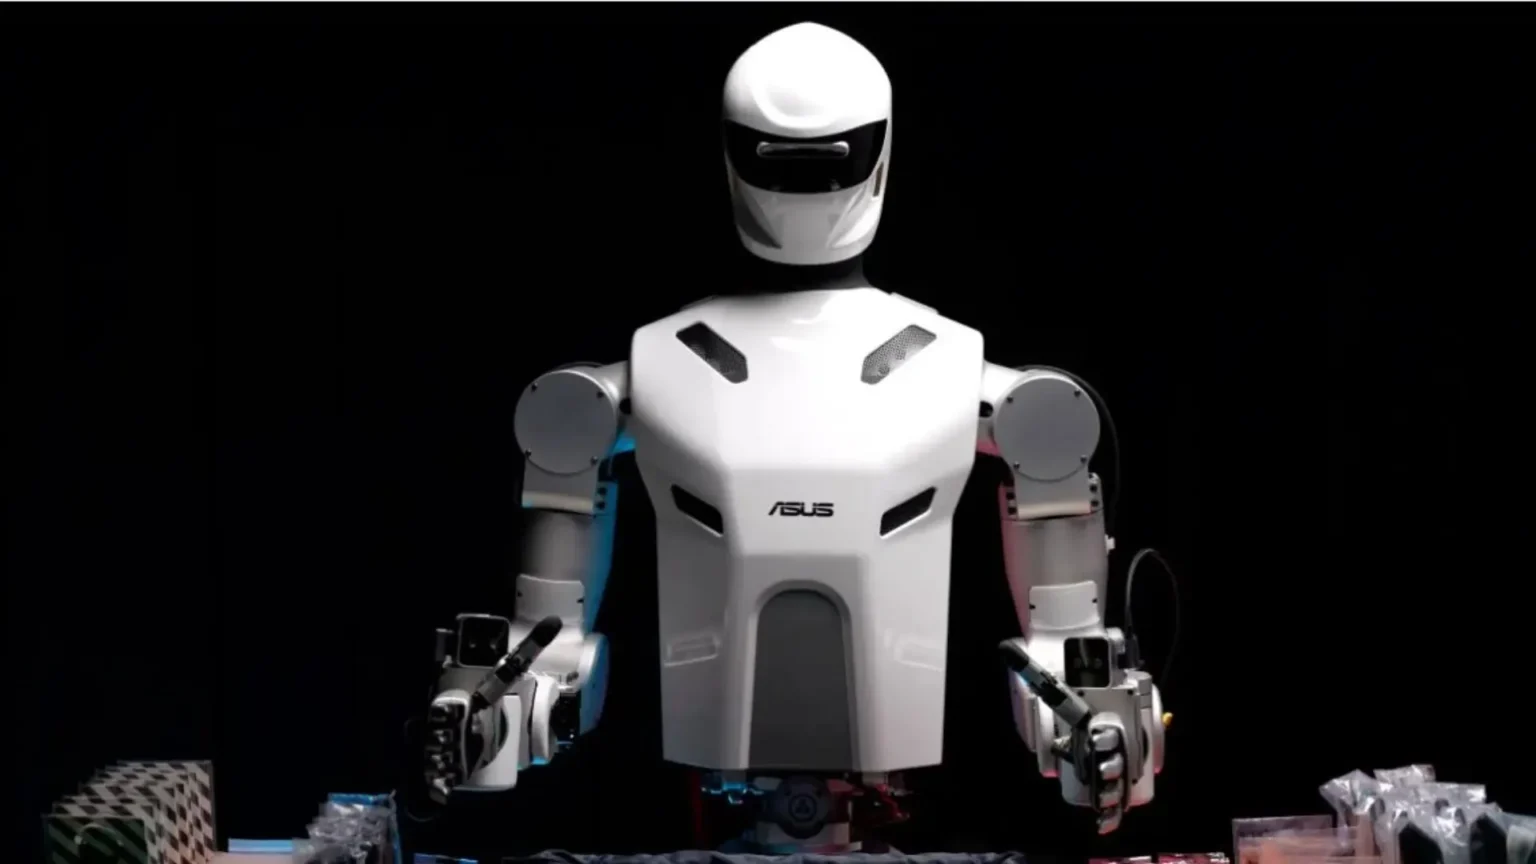
A fabricante taiwanesa Asus está a criar um robô humanóide chamado Gallop, desenhado especificamente para assumir tarefas repetitivas no sector da fabrico de produtos electrónicos. O projecto, que arrancou no início de 2026, avança a um ritmo acelerado, com a empresa a planear os primeiros programas piloto em clientes já para 2027 e a projectar a disponibilidade comercial para a segunda metade de 2028. O autómato encontra-se actualmente em fase de testes numa fábrica de serviços de electrónica do próprio grupo Asus. Neste ambiente real, a máquina está a aprender a embalar acessórios de placas principais numa estação de trabalho originalmente concebida para operadores humanos. A intenção da marca asiática passa por provar que os robôs humanóides conseguem executar operações fabris autênticas e consistentes, afastando-se das habituais demonstrações encenadas que dominam a indústria tecnológica.
A precisão exigida nas linhas de montagem
A primeira missão atribuída ao Gallop envolve o empacotamento de 15 acessórios distintos de placas principais. Grande parte destes componentes partilha características desafiantes, uma vez que são pequenos, finos e exigem a colocação em sacos de plástico transparentes. Esta tarefa representa um obstáculo considerável para as garras robóticas convencionais, sobretudo devido à enorme variedade de formas e à natureza flexível dos materiais envolvidos. Numa altura em que a fabricante inova em várias frentes, a precisão no manuseamento destes componentes essenciais torna-se vital. A Asus seleccionou esta estação de trabalho específica para testar a capacidade do robô em assumir a responsabilidade pela maior parte de uma operação, sem exigir a presença constante de um trabalhador humano ao seu lado durante todo o processo. Para garantir a viabilidade comercial do projecto, a empresa estabeleceu uma meta de desempenho rigorosa, ambicionando atingir uma taxa de sucesso de 99,5 por cento na execução das tarefas num limite de 20 segundos, o que corresponde exactamente ao tempo que um operador humano necessita para completar a mesma operação.
Treino imersivo e visão computacional
O processo de treino do autómato combina demonstrações humanas, simulações em ambiente virtual e prática directa. Com o devido consentimento, os trabalhadores fabris mais experientes utilizam pequenas câmaras montadas na cabeça para gravar a forma como executam as suas operações específicas. O Gallop recolhe toda esta informação visual e táctil para aprender os movimentos exactos e as técnicas de manuseamento exigidas para a função. Posteriormente, um software de simulação entra em acção para gerar múltiplas variações destas demonstrações, ajudando a máquina a lidar com pequenas diferenças e imprevistos nas condições de trabalho. O método de aprendizagem engloba ainda o recurso à realidade virtual, em que um operador humano utiliza uns óculos especiais e luvas hápticas para guiar o robô ao longo das tarefas, recorrendo aos mesmos componentes e câmaras presentes na estação de trabalho física. Assim que o equipamento for implementado de forma definitiva, as suas próprias experiências gravadas vão alimentar continuamente o processo de treino.
Meet Gallop at work. Its first job: packing motherboard accessories, 15 small parts, many in soft bags. It learns by watching our own workers, then practicing on the same parts. Albert Chang explains how:
https://t.co/8gtKPDuey4
#ASUS #AI #PhysicalAI https://t.co/CF3iCBmblh
— S.Y. Hsu (@SYHsuASUS) November 13, 2026
Arquitectura inteligente e mãos sensíveis
Para gerir toda esta complexidade operacional, a Asus dividiu a arquitectura de inteligência artificial do Gallop em quatro camadas distintas, nomeadamente o planeamento, a supervisão, as competências e o controlo. A camada de planeamento interpreta o ambiente circundante e divide uma operação em passos individuais, enquanto uma inteligência artificial de supervisão separada monitoriza estas acções e revê o plano sempre que detecta anomalias. A camada de competências gere movimentos precisos como alcançar, agarrar e colocar objectos, deixando para a camada de controlo a operação directa dos braços e das mãos da máquina. Esta estrutura assenta em interfaces fixas entre as diferentes camadas, o que permite à fabricante substituir os modelos de inteligência artificial por versões mais avançadas sem necessitar de redesenhar o robô por completo. Todo o sistema funciona com base num único computador NVIDIA Jetson AGX Thor instalado no interior da estrutura, operando em conjunto com software de robótica normalizado. O corpo e as mãos hábeis do autómato estão a ser desenvolvidos internamente pela marca taiwanesa, sendo as mãos um elemento crítico por necessitarem de manipular componentes minúsculos com recurso a sensores tácteis. Actualmente, o Gallop opera a partir de uma base fixa equipada com dois braços, mas a empresa planeia introduzir uma versão com rodas e integrar a sua mão hábil proprietária durante o próximo ano.
O futuro do trabalho nas fábricas
A primeira demonstração pública do robô aos clientes está agendada para a feira tecnológica Computex de 2027, um passo que antecede as implementações piloto planeadas. Embora o fabrico de produtos electrónicos seja o primeiro mercado-alvo, a fabricante vislumbra um enorme potencial de aplicação em hospitais e noutros ambientes de serviços. A visão da empresa baseia-se na premissa de que as competências aprendidas numa estação de trabalho podem ser facilmente transferidas para outras operações que envolvam actividades semelhantes de recolha e colocação de objectos. A Asus sublinha que o Gallop foi concebido para lidar exclusivamente com tarefas repetitivas e fisicamente exigentes, rejeitando a ideia de substituir os trabalhadores fabris. Em vez disso, os funcionários envolvidos no treino da máquina transitam para novas funções focadas na configuração, na supervisão e na melhoria contínua do desempenho robótico.